本文解析蚂蚁集团投资戴盟机器人的战略逻辑,深入介绍全球首个触觉锚定世界模型Daimon-TWM,揭示触觉感知如何提升机器人复杂操作能力。
蚂蚁集团为何首次切入机器人触觉赛道?答案藏在戴盟机器人发布的全球首个“物理交互脑”Daimon-TWM中。本文带你拆解这一模型如何利用触觉数据提升机器人操作精度,以及背后构建的完整Physical AI Infra体系。
一、Daimon-TWM模型架构解析
深入拆解戴盟机器人的核心资产,全球首个触觉锚定世界模型 Daimon-TWM 的架构设计显得尤为关键。该模型并非凭空构建,而是基于百万小时含触觉全模态数据 Daimon-Infinity进行深度训练。这一数据底座赋予了模型真正的“原生触觉”能力,使其不再依赖视觉猜测,而是直接通过物理接触获取信息。
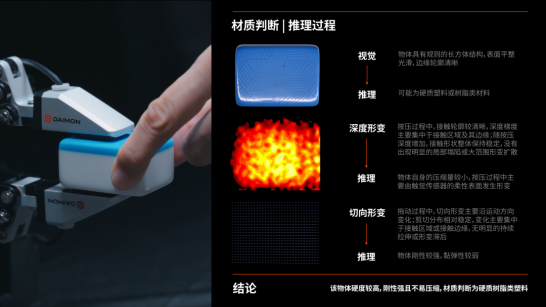
在机制层面,Daimon-TWM 引入了统一触觉词元(unified tactile tokens),构建了一个统一的触觉隐空间。这使得触觉数据能够与视觉、语言等模态在底层进行高效融合,打破了传统多模态模型中触觉信号常被边缘化的困境。其架构分为三层:物理认知负责“摸懂”物体属性与状态;推演决策基于当前状态预判后续动作后果;瞬时操控则在毫秒级时间内完成纠偏。这种从感知到执行的闭环,极大提升了机器人在复杂环境中的稳定性。
据官方数据,在处理接触密集型操作任务时,该模型的数据需求仅为纯视觉方法的千分之一。这一指标直接解决了具身智能中数据获取成本高昂的行业痛点,为后续复杂场景下的性能验证奠定了坚实基础。
二、复杂场景下的操作性能验证
架构设计的精妙之处,最终需在实际操作中得到验证。在针对接触密集型任务的实测中,Daimon-TWM 的表现远超预期。以多尺寸齿轮装配、花瓶持续擦拭及玻璃碎片清理为例,这些任务对触觉反馈的实时性和精准度要求极高。在无扰动环境下,该模型的成功率达到64.0%,而对比基准模型 π0.5 仅为 26.0%。更关键的是,当引入随机外部扰动时,Daimon-TWM 依然能保持 53.5% 的成功率,反观 π0.5 则骤降至 5.8%。这一巨大差距直观体现了触觉模态在复杂动态环境下的抗干扰优势。
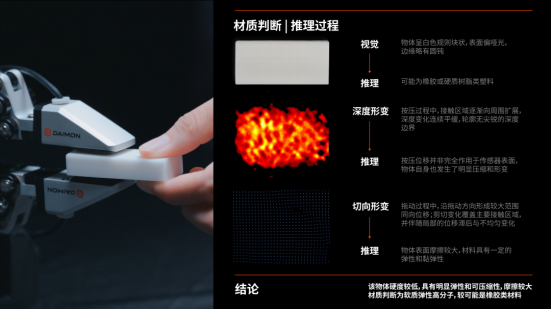
这种稳定性的背后,是物理认知能力的显著领先。在涵盖9项核心指标的综合评估中,Daimon-TWM 得分 60.1 分,领先于 SToLa 模型 12.6 分。特别是在柔性物体操作如笔袋拉链开合时,模型能精准感知材料形变,避免过度用力导致损坏。配合底层 100Hz 高频伺服系统 的支持,机器人可在毫秒级完成姿态纠偏,确保长程任务规划中的每一步都稳如磐石。
三、Physical AI Infra全链路支撑
模型性能的飞跃并非凭空而来,其背后是戴盟机器人构建的完整Physical AI Infra支撑体系。这一体系打通了从感知硬件、数据采集到模型部署的全链路闭环。在感知端,自研的多维高频率高分辨率视触觉传感器发挥了关键作用,它不仅能采集常规压力数据,还能捕捉十多项细微的触觉模态,为“物理交互脑”提供了高保真的输入源。
数据是具身智能进化的燃料。戴盟与中国移动合作共建的“具身数据采集5S店”,首期已投放1000套设备,极大提升了数据获取的效率与规模。基于此积累的Daimon-Infinity数据集,预计年底规模将达百万小时,且下载量已突破460万次,形成了强劲的数据飞轮效应。与此同时,RobOmni评测基准的推出,也为行业提供了标准化的能力度量尺。
生态协同进一步加速了技术落地。通过与联想、汇川技术、上声电子等企业的战略合作,该技术正快速渗透至3C制造及家庭服务等实际场景,推动Physical AI从实验室走向产业化应用。