本文报道灵御智能完成数亿元Pre-A轮融资,解析其TA系列机器人在京东七鲜超市的落地实践,揭秘其通过真机数据采集构建百万级数据集的具身智能基建路径。
具身智能赛道再获重磅资本加持。清华背景团队灵御智能宣布完成数亿元融资,不仅展示了TA系列机器人在复杂商超场景中的实战能力,更揭示了其通过“本体+数据+平台”构建底层基础设施的战略布局。
一、灵御智能融资动态与团队背景
具身智能赛道的竞争正加速从算法层向基础设施层下沉。近日,灵御智能宣布完成数亿元Pre-A轮融资,本轮投资方包括株洲产投、飞图创投等。这笔资金将重点投向规模化量产本体产能扩张、真机数据采集管线升级及云端平台迭代,旨在夯实其在具身智能基建领域的核心壁垒。
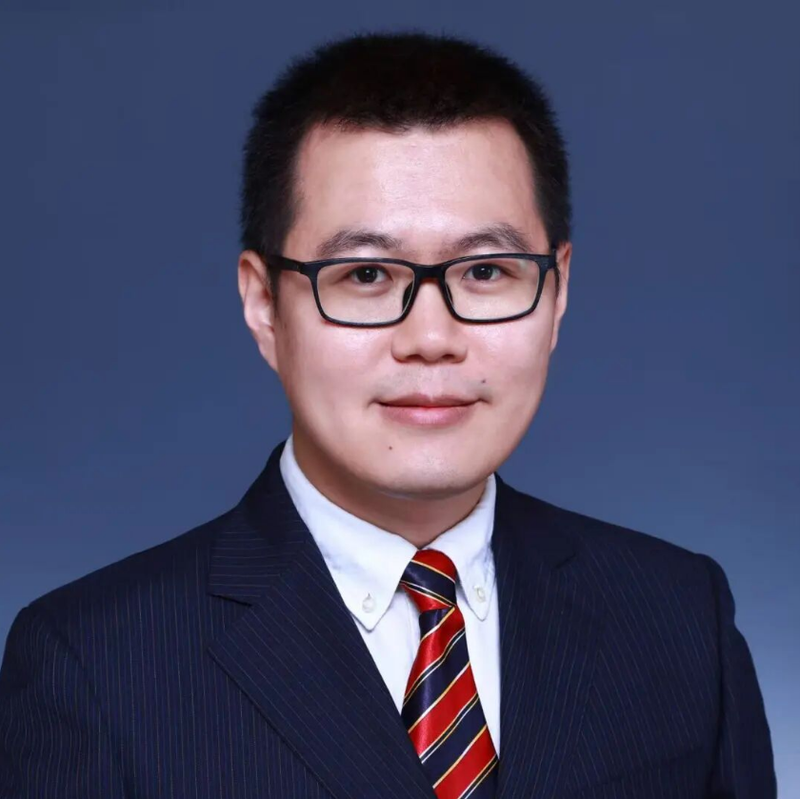
支撑这一激进战略的,是一支兼具顶尖科研底蕴与一线大厂实战经验的团队。首席科学家莫一林是清华长聘副教授,师从机器人控制领域先驱Richard M. Murray,为技术路线提供了深厚的理论背书;CEO金戈则拥有清华MBA学历,曾任职于远镜创投及奥量光子,具备敏锐的商业洞察力与管理能力。
此外,核心成员多来自字节、快手、腾讯、美团等科技巨头,这种“学术+产业”的复合基因,使得团队既能攻克底层技术难题,又能快速响应复杂场景的工程化落地需求。后续我们将深入解析其TA系列机器人如何在这种优势下实现性能突破。
二、TA系列机器人核心性能解析
承接上文提到的团队复合基因,灵御智能自研的TA系列机器人在工程化落地上展现了极强的针对性。其核心策略并非盲目堆砌高端硬件,而是通过自研算法替代昂贵零部件,将整机成本控制在同类产品的二分之一乃至三分之一以下。这种“以软补硬”的思路,使得机器人能够以极高的性价比进入规模化部署阶段,为后续的大规模数据采集提供了经济可行性基础。
在性能指标上,TA系列解决了具身智能落地的两大痛点:亚毫秒级的多模态时间同步与长期运行的一致性。系统实现了视觉、关节、力觉与控制指令间的高精度同步,确保机器人在抓取动作中“眼、手、脑”高度协调。更重要的是,针对商超等复杂环境,团队从关节模组选型、散热管理到闭环控制进行了全链路优化。即便面临人流遮挡或网络波动,机器人仍能保持可重复作业能力,避免长时间运行导致的精度漂移,从而持续产出高质量的真机数据。
三、京东七鲜超市落地实战案例
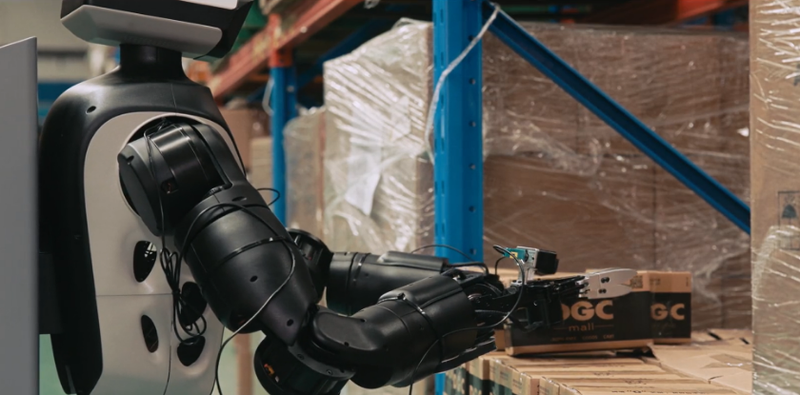
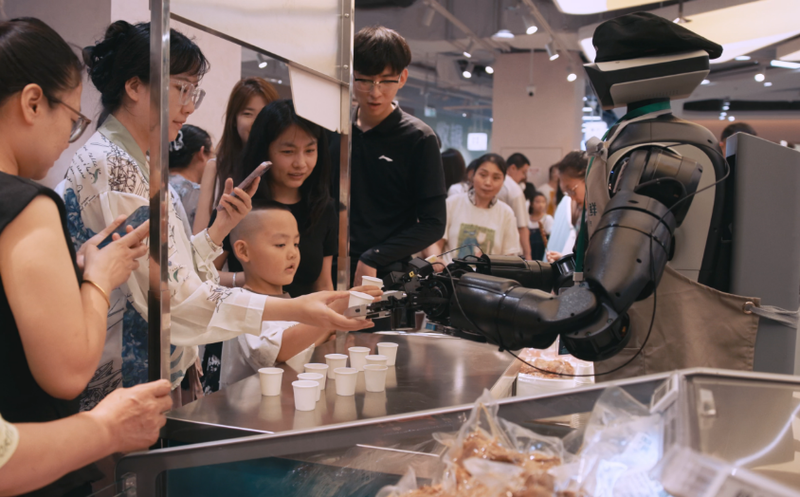
这种底层硬件与算法的协同优化,最终在真实商业场景中得到了验证。8月12日,灵御智能与京东正式签约,将TA系列机器人部署于太原京东七鲜超市,成为首家在开放实景中实现规模化落地的具身智能公司。这一选择极具挑战性:超市并非封闭实验室,而是人流动态多变、行走路线杂乱的高度非结构化环境。机器人需在顾客穿梭其间时,精准完成商品取放、整理及移动等连续作业,这对感知系统的抗干扰能力和决策系统的实时响应提出了极高要求。
更关键的是,该场景下产生的数据具有极高的训练价值。机器人在执行物理接触动作时,同步记录力觉数据,这些包含细微力学反馈的信息回流至云端,构成了珍贵的物理交互数据库。相比纯视觉数据,力觉数据能更深刻地揭示物体特性与操作策略的关联,为后续构建百万级真机数据集奠定了坚实的质量基础。
四、百万级真机数据集构建计划
基于在七鲜超市积累的物理交互经验,灵御智能将视野从单点落地拓展至底层数据基建。团队计划在未来一年内,依托规模化部署的真机集群,构建一套百万级高质量真机数据集。这不仅是数量的积累,更是对数据工程化标准的严苛重塑。
与传统互联网数据不同,具身智能的训练数据必须满足极高的工程化要求。该数据集将实现完整的时间同步、空间标定与力觉标签覆盖,确保视觉、触觉与动作指令在毫秒级精度上严格对齐。只有具备这种多维对齐特征的数据,才能直接用于模型训练,有效解决机器人从“看见”到“做对”的转化难题。
这套底层数据资产的战略意义深远。它不仅是当前TA系列机器人算法迭代的燃料,更为未来具身智能模型的场景泛化能力提供了坚实基础。通过海量真实场景数据的反哺,系统将具备更强的环境适应性与操作鲁棒性,为后续系统的持续演进构建起难以复制的竞争壁垒。