本文介绍睿感机器人获得国内首张最高等级气体+粉尘复合防爆认证,解析Delta四足机器人在高危场景的运动、感知及全栈技术优势,助力理解特种机器人落地应用。
在石化、煤矿等高危工业场景中,防爆机器人的安全等级直接决定了其应用边界。近日,睿感机器人拿下国内首张最高等级气尘双防爆认证,不仅填补了行业空白,更通过Delta四足机器人展示了从复杂通行到智能巡检的全栈能力。
一、最高等级气尘双防爆认证解读
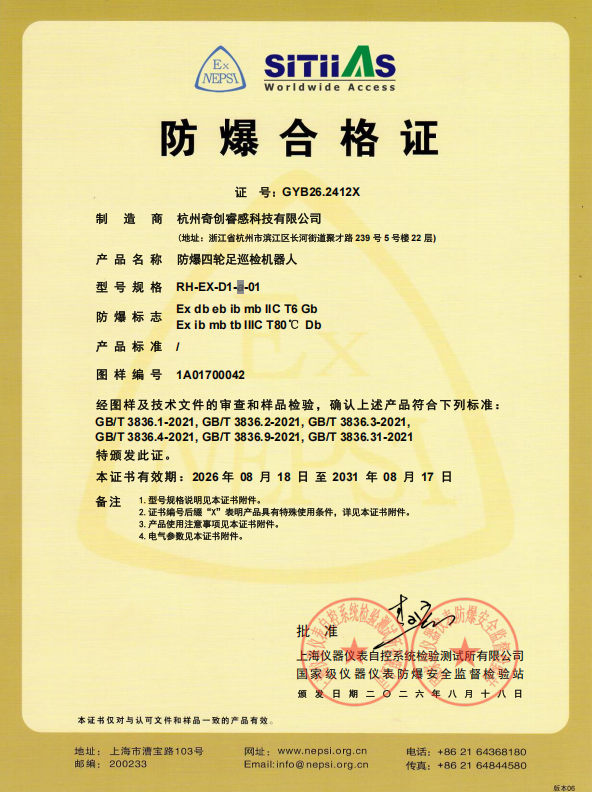
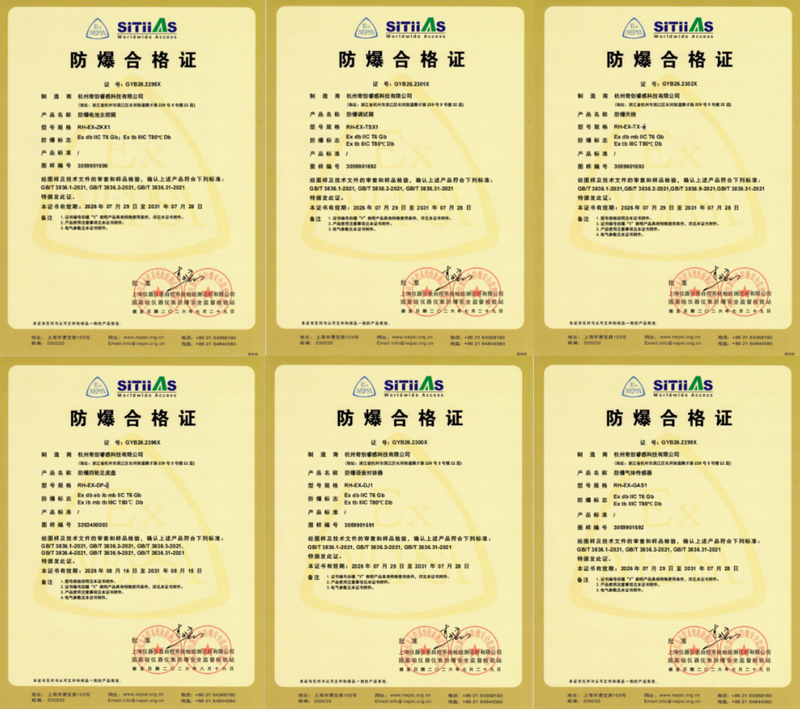
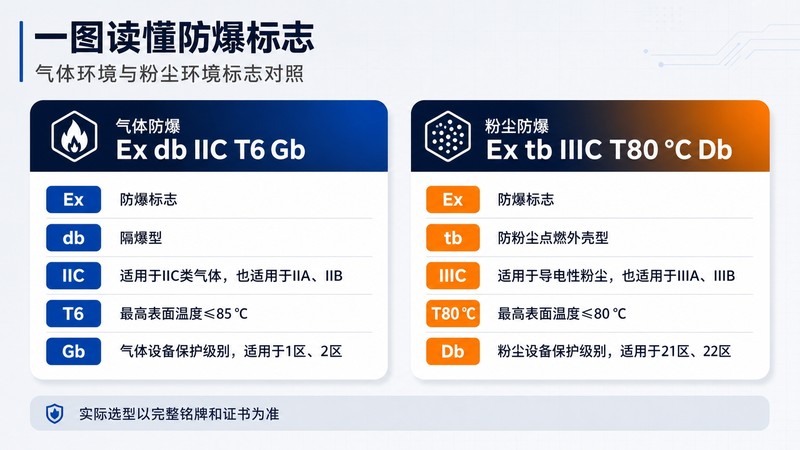
睿感机器人近日通过上海仪器仪表自控系统检验测试所有限公司严苛审核,拿下国内首张最高等级气尘双防爆认证,正式填补了民用工业机器人领域的合规空白。此次认证涵盖Ex IIC T6 Gb与Ex IIIC T80℃ Db双重标准,意味着设备能同时应对氢气、乙点等高危险气体及导电性粉尘环境。
- 气体防爆:Ex IIC T6 Gb标准要求表面温度控制在85℃以下,适用于石化厂等高爆燃风险区域;
- 粉尘防爆:Ex IIIC T80℃ Db标准针对导电性粉尘,将表面温度进一步压低80℃,确保在煤矿、面粉厂等场景的安全运行。
与单一防爆不同,该复合认证要求整机与核心部件均独立取证,构建起完整的合规闭环。这不仅证明了Delta四足机器人在极端环境下的可靠性,更为后续在复杂地形下的智能巡检应用奠定了安全基础。
二、Delta四足机器人复杂地形适应性
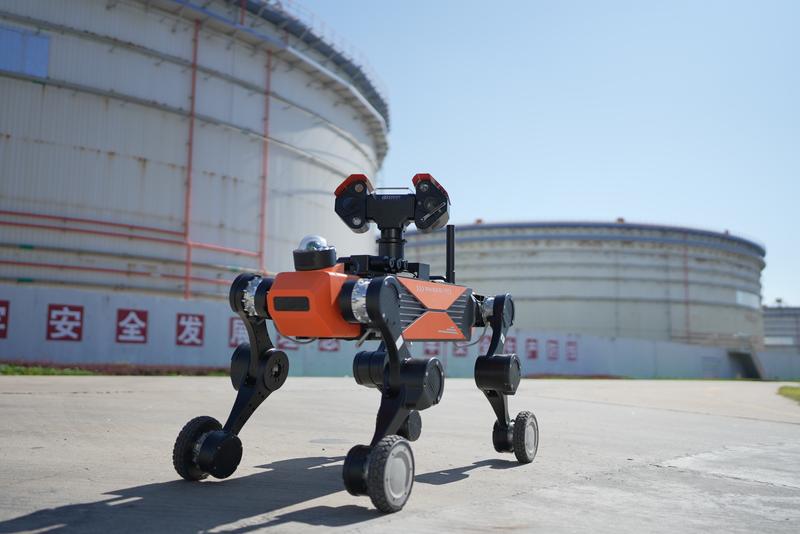
既然合规基础已经夯实,Delta四足机器人如何真正深入那些人类难以触及的腹地?这考验的是其硬件对恶劣地形的实际适应力。Delta采用了四轮足混合结构,这一设计并非简单的拼凑,而是为了在效率与通过性之间找到平衡:在平整地面启用轮模式以提升速度和续航,一旦遭遇碎石、坑洼或陡峭坡道,系统会迅速切换至足模式,利用四足点式接地提供强大的抓地力,确保在低矮、狭窄空间内也能稳定作业。
在实际巡检中,地形往往瞬息万变。多腿协同算法能实时动态调整机身姿态,显著提升了斜坡环境下的抗倾覆性能,使机器人在跨越沟壑或台阶时保持平稳。这种“走得稳、够灵活”的特性,直接支撑了其50kg的负载能力,意味着它可以搭载不同重量级的任务设备,如高精度传感器或作业工具,深入高危现场执行复杂任务。
提示:在实际部署前,建议根据现场具体地形(如坡度、地面材质)预先测试轮足切换逻辑,以确保机器人在极端工况下的响应速度与安全性。
三、全域感知与智能防爆巡检方案
硬件能走得稳,更关键在于“看得清、听得懂”。Delta四足机器人构建了视、听、嗅、温一体化的全域感知体系,集成激光雷达、高清相机、红外热像仪、声呐及气体探测等多类传感器。这种多源融合的感知能力,使其在复杂工况下能同时捕捉视觉结构、热辐射特征、声音异常及气体浓度变化,不再依赖单一数据源,大幅降低了漏检风险。
采集到的数据并非孤立存在,而是直接接入石化云平台Robo-AI。平台对多源数据进行统一分析与交叉验证,能够精准识别设备过热、气体微泄漏、异响或人员违规进入危险区域等隐患。这种从“人工经验判断”到“算法实时预警”的转变,不仅显著减少了巡检人员暴露在高危环境的时间,更让每一次巡检结果可量化、可追溯,真正将机器人升级为智能化的安全生产工具。
提示:建议在现场部署时,根据具体介质类型(如特定烃类或有毒气体)预先校准气体传感器阈值,并定期利用已知故障样本对Robo-AI模型进行微调,以持续提升识别精度。
四、全栈技术底座与少人化作业趋势
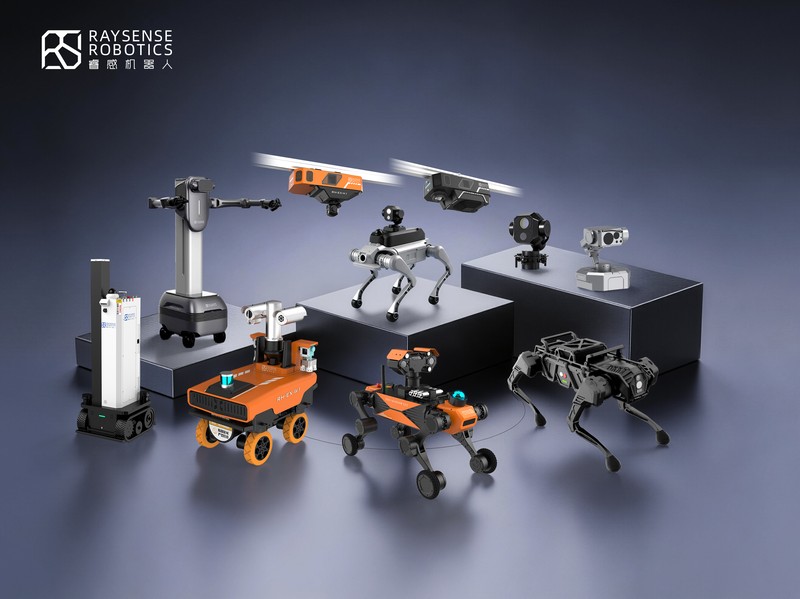
感知与决策并非孤立存在,而是依托于睿感机器人构建的“超眼感知+端侧智能大脑”眼脑协同体系。其中,“超眼感知”解决了“看得见、看得准、看得全”的基础问题,通过多模态数据融合获取高保真的环境信息;而“端侧智能大脑”则进一步解决“看得懂、判得准”的核心难题。基于嵌入式异构计算架构,该大脑能够在本地实时处理海量感知数据,无需依赖云端延迟,即可迅速将分析结果转化为精准的行动指令,实现从感知到执行的毫秒级响应闭环。
这套全栈技术底座的价值,在于将传统高危作业中依赖人工经验判断和手动操作的模式,彻底升级为自动化、智能化的少人化作业流程。在石化巡检或煤矿探测等场景中,机器人凭借自主决策能力,能够替代人工进入最危险的核心区域,大幅降低人员暴露风险。这种从“人进人守”向“少人化、无人化”的转变,不仅提升了作业效率,更从根本上拓展了特种机器人在极端环境中的应用边界。
提示:在部署此类系统时,建议重点关注端侧算力与传感器刷新率的匹配度,确保在动态复杂环境中,决策指令的实时性与稳定性,避免因计算瓶颈导致响应滞后。