本文深度解析Arm物理AI负责人观点,探讨机器人从“能力堆叠”走向“系统级自适应”的关键路径,揭示泛化能力在规模化落地中的核心价值及四大系统级挑战。
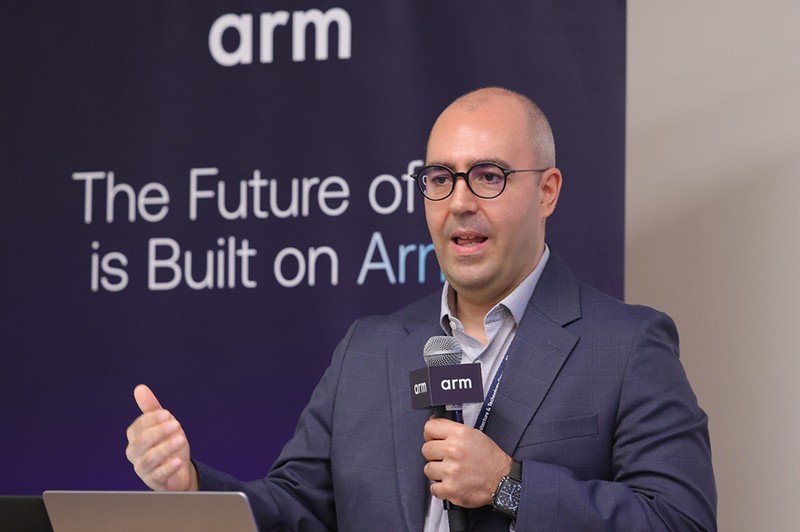
当机器人走出实验室进入真实世界,单一模型能力的突破已不足以支撑商用落地。Arm物理AI全球负责人Federico Pecora在世界机器人大会上指出,模型只是起点,真正的挑战在于构建稳定、可自适应的完整智能系统。本文将深入解读这一行业趋势,解析机器人实现规模化落地的关键逻辑。
一、泛化能力演进三阶段解析
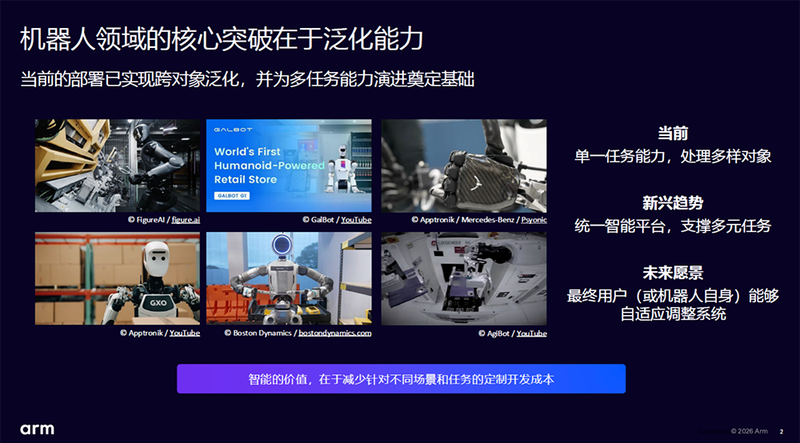
机器人从实验室走向真实商业场景,能力的边界正在发生根本性变化。Arm物理AI全球负责人Federico Pecora将这一演进划分为三个关键阶段,旨在解决规模化落地中的核心痛点。
第一阶段是跨对象泛化。机器人能够在固定的任务流程中,处理形态各异的目标物体,而无需针对每一个新物体重新训练模型。这解决了“认识物体”的基础问题。第二阶段进阶为多任务智能。此时,统一的计算平台支持多种任务并行或切换,系统能够动态组合感知、决策与执行能力,应对更复杂的业务需求。
真正的突破在于第三阶段:系统级自适应。在这一层级,无论是用户指令的调整还是机器人自主探索,系统都能实时重构能力结构,而无需后台重新部署或大规模更新。以人形机器人在超市执行“推购物车、取大米、寻路”为例,这并非简单的预设动作拼接,而是对动态环境的实时响应。核心难点在于实时构建能力结构,而非调用预设固定方案。这种从“堆叠能力”到“系统自适应”的转变,正是机器人实现泛化、真正具备商用价值的关键所在。
二、规模化落地四大系统级挑战
既然系统级自适应是核心目标,那么从技术演示走向现实部署时,真正的门槛便不再是模型参数的堆砌,而是异构能力的协同与资源的高效调度。Federico Pecora指出,这一过程面临四大系统级挑战。
首先是能力实现的异构性。机器人并非由单一模型驱动,而是视觉语言动作模型、LLM及参数化控制器等多模块的有机组合。单一模型无法解决所有任务,关键在于如何让这些异构模块有效衔接。
其次是运行时的协同机制。系统需同时处理不同时间尺度的负载:既要有毫秒级的即时碰撞检查,又要支持突发性的高层推理决策。这种实时性与复杂性的平衡,对调度算法提出了极高要求。
再者是计算资源的精准映射。任务需在CPU、加速器及内存间合理划分,以降低数据搬运成本。若资源分配不当,再强大的算法也会因延迟而失效。
最后是约束管控体系。在引入“黑盒”AI的同时,必须建立独立的安全屏障、运行时保障及行为防护框架,确保机器人行为始终处于可控范围。注意:这一层级的安全性设计,是商业落地的底线而非选项。只有解决这些系统级矛盾,机器人才能真正具备规模化价值。
三、泛化能力分层商业价值释放

解决完系统级的协同难题,我们需要重新审视泛化能力的商业本质。它并非单纯的技术指标,而是一套分层的价值释放机制。
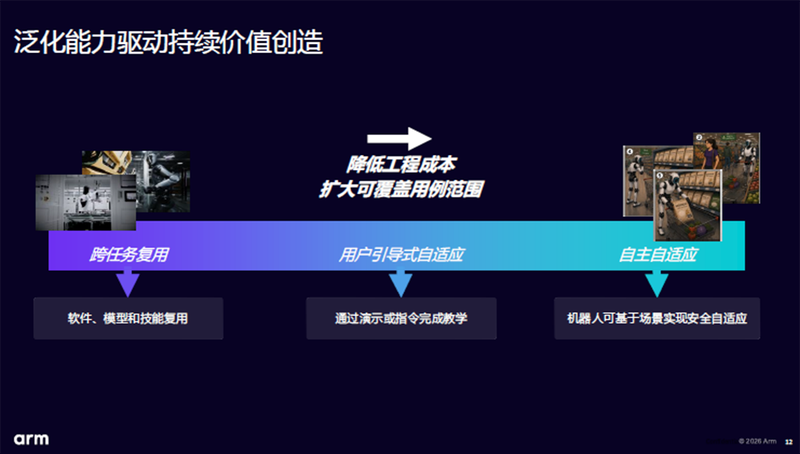
在基础层级,核心价值在于软件、模型与技能的跨任务复用。这意味着一旦某个抓取或导航技能被训练成熟,便能低成本地迁移至其他同类任务,显著降低研发边际成本。
进阶至交互层面,终端用户可通过简单的演示或语言指令,让机器人快速适应新场景。这种“开箱即用”的自适应配置能力,是降低用户上手门槛的关键。
而最高层级则是环境上下文驱动的自主自适应,机器人能根据实时环境变化动态调整策略,从而大幅降低复杂场景下的集成与调试成本。
值得注意的是,这一价值实现路径首先是机器人系统架构的问题,其次才是计算架构的问题。当前架构在感知、执行与行为决策间仍有大量优化空间,未来的架构演进将反向塑造底层计算架构的发展方向。只有厘清这一逻辑,才能避免陷入盲目堆算力的误区。
四、Arm统一计算基础与生态策略
既然系统架构的逻辑已厘清,Arm提供的统一计算基础便成为支撑这一演进的关键底座。其核心优势在于ISA一致性(ISA parity),这意味着开发者可以在云端高性能环境中训练模型,然后无缝迁移至边缘侧设备运行,彻底解决了传统异构架构下“云边割裂”带来的重复适配难题。
在技术层面,Arm依托其在能效计算、实时响应及安全隔离方面的深厚积累,为物理AI提供了稳定且低延迟的运行时环境。特别是安全隔离技术,能有效保障机器人在复杂交互场景下的数据安全与功能可靠性。
生态构建上,Arm正通过与半导体厂商及传感器伙伴的紧密合作,推进机器人专项研究。这种产学研一体化的落地路径,旨在汇聚各界创新力量,在商用平台中验证并构建系统级智能机器人。值得注意的是,Arm还特别强调携手中国本地生态伙伴,加速自适应机器人在真实世界场景中的规模化应用,让技术真正服务于产业。